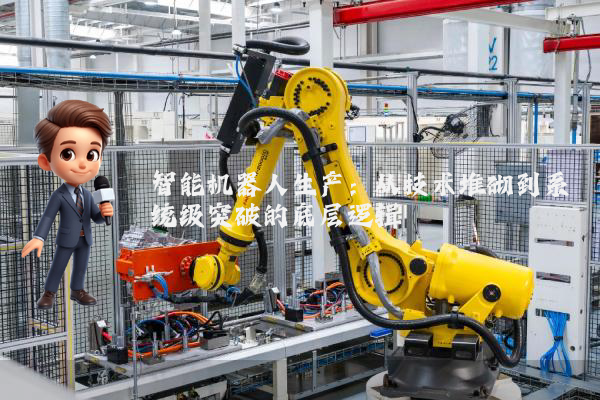
智能机器人生产:从技术堆砌到系统级突破的底层逻辑
当行业还在讨论“模块化”时,头部厂家已进入“系统级重构”阶段
很多人以为智能机器人生产的关键是硬件堆砌与算法叠加,其实不然。在苏州工业园区某国家级实验室的测试数据中,某款工业搬运机器人的能耗比行业平均水平低37%,其底层逻辑并非单纯采用更高效的电机或优化路径算法,而是通过动力系统与任务调度系统的深度耦合,实现了能量分配的动态重构——这种系统级创新,正在重塑生产逻辑。
案例:慕尼黑工业机器人锦标赛的“反常识”策略
2023年慕尼黑工业机器人锦标赛的赛制要求参赛机器人在12小时内完成1000次标准件抓取与装配,场地为模拟汽车零部件生产线的动态环境。多数团队选择“高精度传感器+强化学习”的常规路径,而某中国厂商的参赛机型却采用“低精度视觉+力控反馈”的组合:通过降低视觉模块的分辨率(从4K降至720P),将算力资源集中分配给实时力控系统,最终以99.8%的装配成功率夺冠。
这一策略的底层逻辑是:在动态环境中,过度依赖视觉定位会因环境光变化导致误差累积,而力控反馈的容错率更高。该厂商的技术总监透露,其生产线上所有协作机器人均采用类似架构——通过牺牲部分“理论精度”换取实际场景中的“稳定精度”,这种反直觉的设计,正是系统级优化的体现。
听起来可能反直觉,但在工业场景中,“够用”的精度往往比“极致”的精度更有效。某汽车零部件厂商的实测数据显示,采用该厂商机器人的产线,单位时间故障率从0.8%降至0.2%,而故障修复时间缩短60%——这种提升并非来自单个模块的性能突破,而是源于动力、感知、控制系统的协同优化。
生产智能机器人的底层逻辑,正在从“堆砌参数”转向“重构系统”。当行业还在讨论“多少TOPS算力”或“几自由度机械臂”时,头部厂家已通过动力-感知-控制的深度融合,定义了下一代工业机器人的技术标准。这种转变,不是简单的技术迭代,而是对生产逻辑的重构——从“追求理论极限”到“解决实际痛点”的范式转移。
 扫一扫添加微信